WUJI Hand (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy)
$ 300
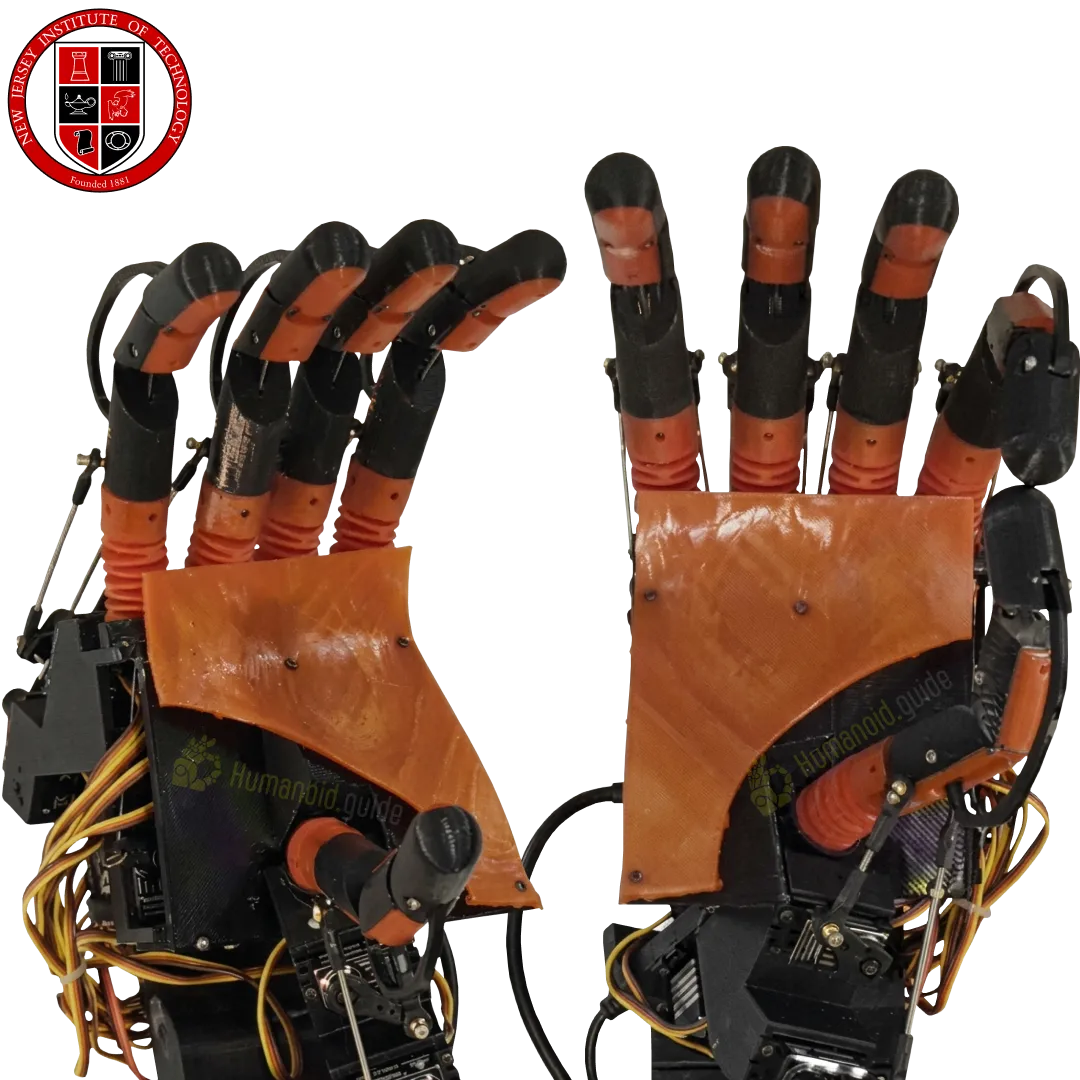
New Jersey Institute of Technology (NJIT)
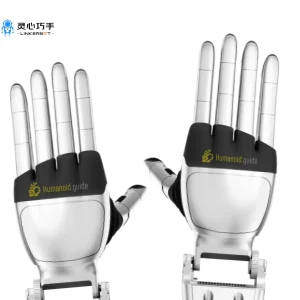
「WUJI Hand」は、実世界での操作を目的に開発された、人間サイズの20自由度(20-DoF)を備えた器用なロボットハンドです。軽量でありながら強度が高く、耐衝撃性にも優れており、開発者がすぐに活用できるようになっています。
ハンドスコア
 4


仕様と詳細:
| 提供状況 | プロトタイプ |
|---|---|
| 自由度(手) | 21 |
| 把持力 [kg] | 8 |
| 重量 [kg] | 0.48 |
| サイズ | 該当なし |
| 指の本数 | 5 |
| 触覚/力センサー | いいえ |
| モーター技術 | 該当なし |
| 主要構造材料 | 該当なし |
| メーカー | DexRobot |
| 国籍 | 米国 |
| ウェブサイト | https://www.dex-robot.com/en |
説明
WUJI ハンドは、人間並みの操作能力を目指した、器用なロボットハンドであり、 20のアクティブ自由度—指ごとに4つの独立して制御される関節—を備え、繊細で相互に独立した動作を実現し、人間並みの操作性を追求しています。その複雑な構造にもかかわらず、本ユニットの重量は 600 g未満であり、 指先で約15 Nの把持力を発揮し、 静的把持荷重約10 kgに対応し、俊敏性と実用的な強度を兼ね備えています。信頼性は中核的な重点事項であり、WUJIは 30万回以上の把持サイクル (社内テストでは最大約100万回)と 耐衝撃設計 により 約80 cmの高さからの落下に耐える耐衝撃設計を採用しており、強い衝撃を受けた際にロックが解除され、機構を保護するツイストロック/スロット構造がこれを支えています。 システム統合において、このハンドは高速フィードバック(報告によると最大約1 kHz)と、複数のインターフェース(例: USB/RS485/EtherCATオプション)を備えており、ロボットや実験用装置での迅速な立ち上げを支援するドキュメントやSDKも提供されています。要するに、 WUJI Hand 巧みなロボットハンド は、高トルク駆動、耐久性、開発ツールを兼ね備えており、実環境での堅牢性が求められるヒューマノイド、研究用プラットフォーム、および高度なエンドエフェクタへの導入に適しています。
2026年ヒューマノイド ロボット市場レポート
WUJI Hand (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy) (Copy)にご興味がありますか? 世界のロボティクス専門家による198ページの独占的インサイトをダウンロード — 資金調達の動向、技術的課題、主要メーカー、サプライチェーンの変化、将来のヒューマノイド用途に関する調査と予測を掲載。
ヒューマノイド専門家
ヒューマノイドロボット市場レポートはこちらからダウンロードしてください